El mBot 2 es la evolución del popular mBot, diseñado para estudiantes de secundaria.
Su núcleo es el CyberPi, un microcontrolador potente con WiFi y Bluetooth integrado,
capaz de realizar tareas de Inteligencia Artificial e Internet de las Cosas (IoT).
Novedades Principales:
✓CyberPi: Pantalla a color, joystick y múltiples sensores.
✓Precisión: Motores con encoder óptico.
✓Batería: Batería de litio recargable integrada (2500mAh).
✓Expansión: Puerto para módulos mBuild inteligentes.
mBot 2 listo para programar
Conoce tu Hardware
Especificaciones CyberPi
📡 Conectividad
WiFi y Bluetooth integrados. Permite comunicación entre robots (LAN) y con la nube (IoT).
🖥️ Interfaz
Pantalla a color 1.44" IPS, Joystick de 5 direcciones, Botones Home, A y B.
🧭 Sensores Integrados
Giroscopio y acelerómetro de 3 ejes (IMU), sensor de luz y micrófono.
🔋 Batería Integrada
Batería de Li-ion de 2500mAh. Se carga mediante el puerto USB-C. ¡No más pilas AA!
🔌 Puertos de Expansión
M1, M2: Para motores con encoder.
S1, S2: Para motores DC o servos.
S3, S4: Exclusivos para servos.
Puerto mBuild: Para sensores inteligentes en cadena.
👀 Sensor Ultrasónico 2
Mide distancia (3-300 cm) y detecta obstáculos. Novedad: Incluye 8 LEDs azules alrededor de los ojos que pueden programarse independientemente.
🌈 Sensor Quad RGB
Cuatro sensores de luz en uno. Permite:
Seguir líneas con alta precisión.
Detectar intersecciones y colores.
Calibración automática con un botón.
Sistema mBuild
Módulos electrónicos inteligentes que se conectan en cadena (daisy-chain) al puerto mBuild de la Shield o del CyberPi. No importa el orden.
💡
Matriz LED 8x16
Ver Detalles ➜
Panel Visual
Pantalla de 128 LEDs azules individuales.
Ideal para mostrar texto desplazable, coordenadas, emociones o gráficos simples.
🌫️
Sensor MQ2
Ver Detalles ➜
Detector de Gas
Detecta humo, propano, metano y otros gases combustibles.
¡Ojo! Necesita un precalentamiento de unos minutos para ser preciso.
🔊
Altavoz + Audio
Ver Detalles ➜
Reproductor MP3
Reproduce sonidos y notas musicales.
Puedes cargar tus propios archivos de audio conectándolo al PC vía USB (aparece como una memoria).
🌡️
Sensor Temp
Ver Detalles ➜
Termómetro
Sonda impermeable de acero inoxidable.
Rango de -55°C a 125°C. Perfecto para experimentos científicos con líquidos.
🌪️
Motor Driver
Ver Detalles ➜
Control de Potencia
Controla motores DC pequeños, ventiladores o tiras LED.
Usado frecuentemente en proyectos de "Casa Domótica" para activar ventilación.
🎇
Tira LED RGB
Ver Detalles ➜
Iluminación
Control individual de color para cada LED.
Se pueden conectar varias tiras en serie para proyectos grandes como árboles de navidad.
Programación con mBlock 5
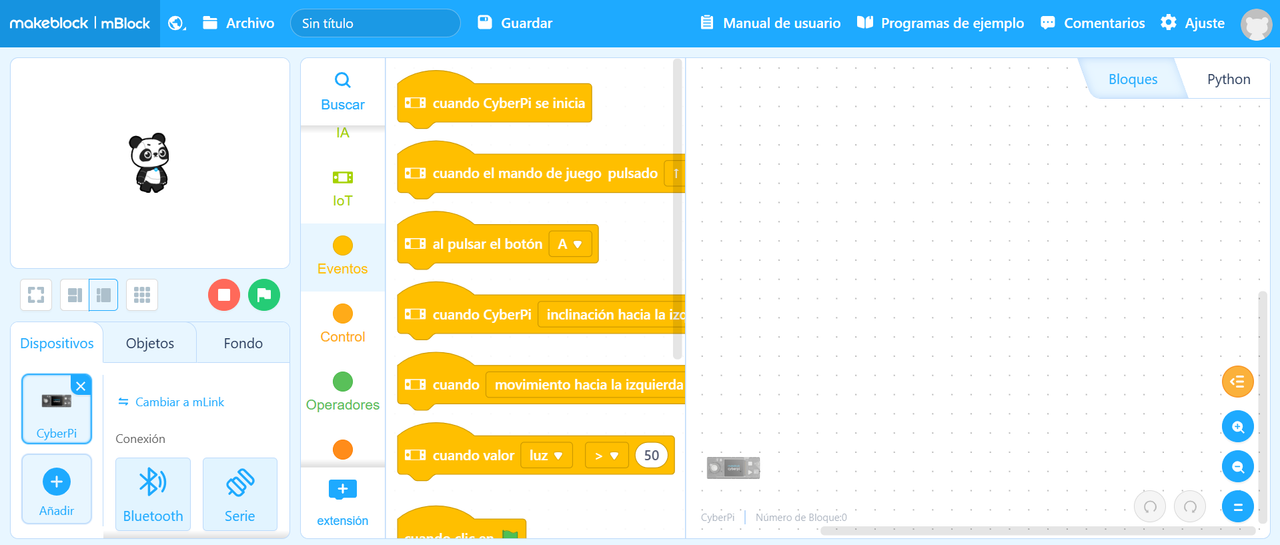
Utilizamos mBlock 5, basado en Scratch 3.0. Permite programar con bloques o con MicroPython.
Es compatible con Windows, Mac, Linux, Chromebook, iOS y Android.
Modo "En Vivo" (Live)
El código se ejecuta en el ordenador y se comunica con el robot en tiempo real.
Ideal para: Depurar, probar sensores rápidamente y usar IA/IoT que requiera internet del PC.
Modo "Cargar" (Upload)
El código se transfiere a la memoria del CyberPi. El robot funciona de forma autónoma sin cables.
Ideal para: Robots móviles, laberintos y proyectos finales.
Te recomendamos seguir el Curso de mBot2 disponible en YouTube. Es una serie completa que cubre desde los primeros pasos hasta programación avanzada de sensores.